应用展示
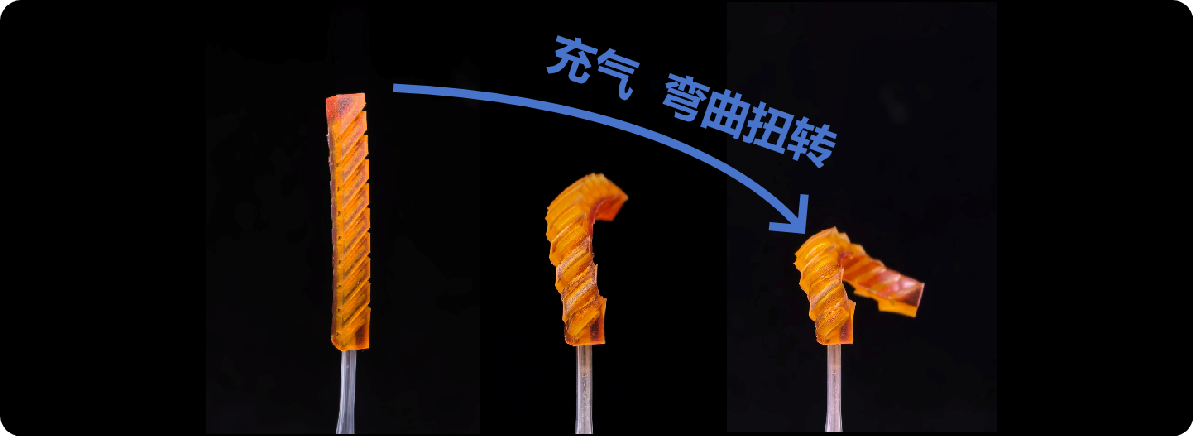
扭转气动软体驱动器
-
•
结构参数:50×5×6 mm³
-
•
结构特点:不对称气腔结构+硬质限制层一体化成形
-
•
功能应用:气压充放驱动本体产生可控扭转变形,可用作柔性仿生扭转关节
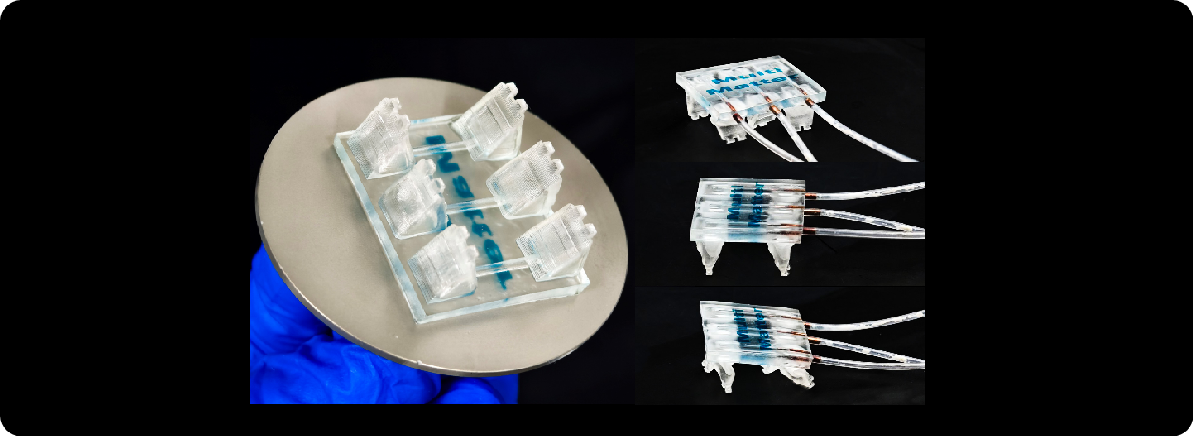
六足气动软体机器人
-
•
结构参数:35×25×12 mm³
-
•
结构特点:柔性六足微型腔体结构和支撑骨架结构一体化成形
-
•
功能应用:气控腔体交替形变实现六足爬行,适用于狭小空间探测